처음 만드는 사람용 · 2026-11-18 가격 기준
싸게 시작해서, 하나씩 바꿔 끼우는
AI 드론 만들기
내가 직접 할 일을 중심으로 썼어요. 처음 만드는 사람이 이 글만 보고 따라 할 수 있게 하는 것이 목표예요.
가격은 2026-11-18에 찾은 값이에요. 달러는 1달러 ≈ 1,450원으로 셈했는데 오늘 환율은 확인하지 않았어요 ⚠. 해외 가격에는 배송비와 세금이 빠져 있어요.
- ✅ 원문·검색 결과로 확인
- 🔎 검색 요약에서만 봄
- ⚠ 짐작 · 사기 전에 다시 확인
0. 한눈에 보기 — 결론
- 순서: ① PC 시뮬에서 학습을 끝냄(지금 진행 중) → ② 싼 연습 드론으로 손 조종을 익힘 → ③ ArduPilot(드론용 무료 비행 프로그램)이 도는 비행 보드를 단 드론을 만듦 → ④ AI 칩(라즈베리파이)과 거리 센서를 달고 학습한 파일 하나를 넣음.
- 돈: 아주 싸게 하면 약 60만~85만 원 ⚠, 성능 좋게 하면 약 130만~170만 원 ⚠ (7장 두 세트).
- 처음부터 이렇게 사면 나중에 하나씩 바꿔 끼우기 쉬워요:
- 배터리는 4S(셀 4개짜리)
- 배터리 연결 단자는 XT60
- 조종기는 ELRS 2.4GHz
- 비행 보드는 ArduPilot 지원 보드
- AI 칩은 비행 보드에 UART 선(신호선 3가닥)으로 연결
- 자세한 것은 10장.
- 먼저 바꿀수록 효과가 큰 부품: GPS → 배터리·충전기 → 비행 보드 → AI 칩 → 모터·프롭 → 프레임 (11장).
- AI 학습: 이 사이트를 만든 PC에서 학습 중이에요. 가상 세계 시험에서 도착 98.9%, 부딪힘 0%까지 왔어요 ✅ (2026-11-18).
1. 드론은 무엇으로 이루어지나 (구조)
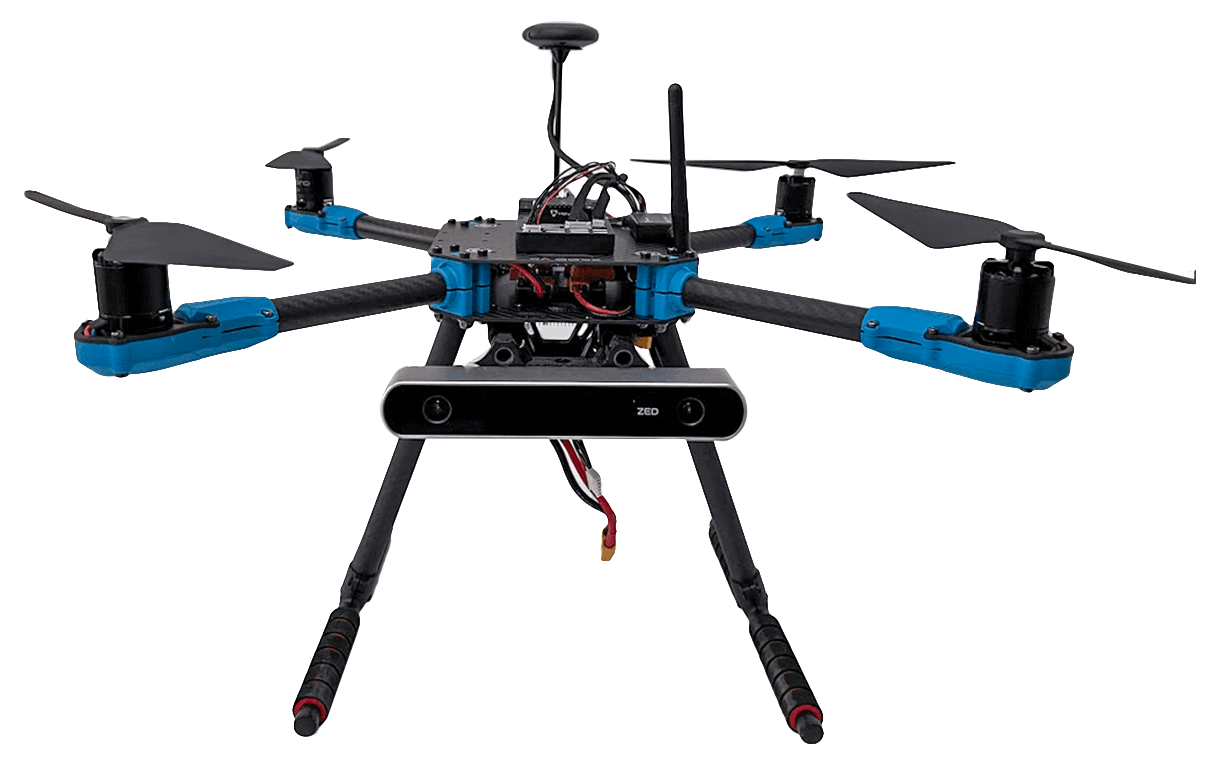
부품 하나씩 보기·분해도는 아래 「실물 3D」 칸에서 볼 수 있어요.
| 부품 | 하는 일 | 사람 몸에 비유하면 |
|---|---|---|
| 프레임 | 모든 부품을 붙이는 뼈대 (팔 4개 + 위아래 판) | 뼈 |
| 모터 ×4 | 프롭을 돌림 | 근육 |
| ESC ×4 (변속기) | 비행 보드의 명령대로 모터에 전기를 나눠 줌 | 신경 끝 |
| 프롭 ×4 | 바람을 아래로 밀어 뜨게 함. 2개는 시계 방향, 2개는 반대 방향 | 날개 |
| 비행 보드 (FC) | 기울기를 1초에 수백 번 재서 균형을 잡음. ArduPilot이 여기서 돔 | 소뇌 (균형) |
| GPS + 나침반 | 지금 위치와 머리가 향한 방향 | 눈·방향 감각 |
| 전원 모듈 (PM) | 배터리 전기를 보드용 5V로 낮추고, 남은 전기량을 잼 | 심장 판막 |
| 배터리 (LiPo) | 전기 | 밥통 |
| 수신기 + 조종기 | 사람이 직접 조종하는 무선 | 귀 |
| AI 칩 (라즈베리파이) | 거리 센서를 보고 "어디로 갈지"를 정해 비행 보드에 알려 줌 | 대뇌 (판단) |
| 거리 센서 (라이다) | 주변 360°의 거리를 잼. 학습한 AI가 받는 입력이 바로 이것 | 손으로 더듬기 |
| 선·단자 | 위 부품들을 잇는 것 | 혈관 |
- 중요: 균형은 비행 보드가 잡고, AI 칩은 "앞으로 1m/s, 오른쪽으로 0.5m/s" 같은 방향만 알려 줘요.
- 그래서 AI 칩이 멈추거나 틀려도 드론이 바로 떨어지지는 않아요.
- 그때는 비행 보드의 안전장치(울타리, 돌아오기)가 이어받아요.
- 지금 학습하는 AI는 카메라를 쓰지 않아요. 거리 72칸(5°씩), 목표 방향, 속도만 보고 판단해요. 그래서 카메라는 없어도 돼요.
🧩 실물 3D — 부품 하나씩 · 분해도 · 사진과 나란히
Holybro가 공개한 제조사 공식 CAD를 그대로 바꿔 띄웠어요. 직접 그리지 않았어요. 오른쪽 목록에서 부품을 누르면 그 부품만 또렷해지고, 크기(mm)와 재질이 나와요. 「펼치기」 막대를 밀면 분해도가 돼요.
✅ 프레임·모터·Pixhawk 6C·M10 GPS·PM02 = 공식 CAD · 🔶 프롭 = PX4 공개 모양(BSD-3) · ⚠ 배터리·선 = 실제 치수로 만든 것. 공식 CAD는 라이선스 표기가 없어 이 PC 안에서만 보여요.
제조사 공식 CAD로 만든 부품 하나씩 보기·분해도·사진 비교 3D는 CAD 파일에 라이선스 표기가 없어서 공개 사이트에는 넣지 않았어요. 시뮬이 깔린 PC에서 이 안내를 열면 이 자리에 바로 떠요.
2. 학습 → 칩에 넣기까지의 흐름
[PC] 가상 세계 수천 개에서 학습 ─▶ 장애물피하기.onnx (파일 하나, 1MB 안쪽 ⚠ 끝나면 확인)
                                         │  와이파이로 복사(scp) 또는 USB 메모리
                                         ▼
[라즈베리파이] 라이다 거리 72칸 + GPS 목표 ─▶ onnx 파일 ─▶ "이쪽으로 이 빠르기" ─▶ 비행 보드 (1초에 10번)
- 학습은 PC의 CPU에서만, 낮은 순위로 돌려요. 다른 프로그램을 막지 않아요 ✅.
- 학습이 끝나면 PC에서 **진짜 비행 프로그램(ArduPilot SITL)**에 먼저 연결해 날려 봐요. 실기에서 쓸 코드와 같은 코드로 시험해요.
- 실기에 넣을 때는 파일 2개만 옮기면 돼요.
장애물피하기.onnx: 학습 결과칩에서_돌리기.py: 라이다를 읽고 비행 보드에 명령을 보내는 프로그램. 학습이 끝나면 같이 만들어 둘게요.
3. 법 — 날리기 전에 꼭 알아야 할 것 (한국)
아래는 제가 아는 내용을 적은 거예요. 이번에 원문은 열어 보지 않았어요 ⚠. 날리기 전에 국토교통부 드론 원스톱 민원 포털(drone.onestop.go.kr)에서 한 번 더 확인하세요.
- 눈으로 보이는 곳까지만 날려요 (가시권 비행). 화면만 보고 멀리 보내는 비행은 따로 승인이 필요해요.
- 높이는 150m 아래까지만이에요.
- 비행 금지 구역에서는 승인을 받아야 해요. 서울 강북 일대(P-73)나 공항 주변(관제권, 약 9.3km 안)이 여기에 들어가요. 앱 '드론 원스톱' 또는 **'Ready to fly'**에서 지도를 확인하세요.
- 밤이나 사람이 많이 모인 곳 위는 금지예요 (특별비행승인이 있어야 해요).
- 무게에 따라 자격이 달라요 ⚠:
- 250g이 넘으면 4종 자격이 필요해요 (온라인 교육만 들으면 돼요).
- 2kg이 넘으면 3종 자격이 필요하고, 기체 신고도 해야 해요.
- X500에 배터리, 라즈베리파이, 라이다를 달면 약 1.6~2.2kg이라 2kg 경계에 걸려요 ⚠.
- 다 만든 뒤 저울에 달아 보고 어느 쪽인지 정하세요.
- 카메라로 찍으면 항공 촬영 허가가 따로 필요할 수 있어요 ⚠. 우리 AI는 카메라가 필요 없으니 처음엔 달지 않는 쪽이 편해요.
- 무선 장비는 한국 전파 인증(KC)을 받은 것을 써야 해요.
- 조종기는 2.4GHz(ELRS)가 흔해요.
- 텔레메트리 무전기(433·915MHz)는 한국에서 써도 되는 대역인지 확인하지 못했어요 ⚠. 그래서 아래 목록에서는 빼고, 라즈베리파이 와이파이로 대신했어요.
4. 빠르기 느낌 — 어떤 드론이 얼마나 빠른가 (대략 ⚠)
| 종류 | 값 | 최고 속도 느낌 | 쓰임 |
|---|---|---|---|
| 장난감 드론 | 2만 원대 | 느림, 사람이 빨리 걷는 정도 (약 3~5m/s ⚠) | 손 조종 연습에 딱 좋아요. 부딪혀도 안 부서지고 안 다쳐요 |
| 촬영 드론 (DJI 미니류) | 50만 원 이상 | 빠름 (약 15m/s ⚠) | 완제품이라 AI를 넣을 수 없어요 |
| F450·X500급 (우리가 만들 것) | 60만~170만 원 | 낼 수는 있음 (약 10~15m/s ⚠) | AI 시험 땐 1~2m/s로 묶어요 (사람이 걷는 정도) |
| FPV 레이싱 | 50만 원 이상 | 아주 빠름 (30m/s 넘음) | 우리 목적과 다름 |
- AI 첫 시험은 일부러 느리게 해요. 학습도 최고 2m/s 안에서 했어요. 느리면 사람이 조종기로 끼어들 시간이 생겨요.
5. 순서 — 무엇을 언제 사나
- 지금: 학습 끝내기와 PC 시뮬 시험. 돈이 들지 않아요.
- 연습 드론 (2만 원대 장난감)을 사요. 뜨기, 멈추기, 돌기, 착륙을 10번 넘게 해 보세요. 진짜 드론이 이상하게 움직일 때 조종기로 구하려면 이 손 감각이 필요해요.
- 조종기(RadioMaster Pocket, ELRS)를 사요. 컴퓨터 시뮬레이터(예: Liftoff, VelociDrone ⚠ 유료)에 USB로 꽂아 연습할 수도 있어요. 나중에 진짜 드론에도 그대로 써요.
- 드론 몸통을 사요: 프레임, 모터, ESC, 프롭, 비행 보드, GPS, 배터리, 충전기. 조립한 뒤 AI 없이 손으로 날려 봐요.
- AI 칩과 라이다를 달아요. 학습한 파일을 넣고 낮은 높이에서 시험해요.
6. 부품마다: 한국에서 살 수 있나 · 가장 싼 곳 · 가장 좋은 것
ArduPilot 칸: ✅ 공식 지원 / ⚠ 지원한다고 하지만 확인 필요 / — 상관없음 한국 가게(디바이스마트, 아이씨뱅큐, 쿠팡, 11번가, 네이버 드론 가게)에서는 가격을 거의 확인하지 못했어요 🔎. 각 칸에 검색어를 적어 두었어요.
6-1. 드론 몸통
| 부품 | 가장 싼 길 | 가장 좋은 길 | 한국에서 사기 | ArduPilot |
|---|---|---|---|---|
| 프레임 | F450 복제 키트 (프레임, 2212 모터 4개, 30A ESC 4개, 1045 프롭이 한 상자) — 해외 $65 |
Holybro X500 V2 ARF(프레임, 모터, ESC, 프롭) — 해외 $199 |
쿠팡·네이버에서 "F450 프레임 키트" 검색 🔎 (국내 판매 있음, 가격은 확인 못 함). X500은 국내 대리점을 확인 못 함 ⚠ | — |
| 모터 | 키트에 들어 있음 (2212 920KV 또는 A2212 1000KV) | Holybro 2216 880KV (X500 키트에 들어 있음) | 디바이스마트·네이버 "2212 920KV" 🔎 | — |
| ESC | 키트에 들어 있음 (30A). 2~4S를 지원하는지 꼭 보기 | X500 키트의 BLHeli S 20A ✅ (Holybro 문서) | "30A ESC 4S" 🔎 | — |
| 프롭 | 키트에 들어 있음 (1045). 여분 2세트는 꼭 사요 (부러져요) | Holybro 1045 또는 T-motor ⚠ | 쿠팡 "1045 프롭" 🔎 (2~5천 원/세트 ⚠) | — |
| 비행 보드 | ① Pixhawk 2.4.8 복제품 세트(GPS, 전원 모듈 포함) — 해외 $100 |
Holybro Pixhawk 6C + PM02 + M10 GPS 세트 — €212 |
11번가·네이버 "픽스호크 6C" 🔎 | ① ⚠ 복제품은 플래시 메모리가 2MB인지 꼭 확인 (1MB면 최신 ArduPilot이 안 들어가요) ② ✅ (판매처 "ArduPilot 4.2 이상 지원") · 6C ✅ |
| GPS + 나침반 | 복제 세트의 M8N (리뷰에 "두 번 고장 나 멀리 날아감"이 있었음 🔎 → 11장에서 제일 먼저 바꿀 부품) | Holybro M10 또는 Matek M10Q-5883 (나침반 포함, 약 $62 🔎). 나침반 없는 SAM-M10Q는 $36~50 | 디바이스마트·네이버 "M10 GPS 나침반" 🔎 | ✅ |
| 전원 모듈 | 복제 세트에 들어 있음 | PM02 (6C 세트에 들어 있음) | — | ✅ |
6-2. 전기·조종
| 부품 | 가장 싼 길 | 가장 좋은 길 | 한국에서 사기 | 주의 |
|---|---|---|---|---|
| 배터리 (4S LiPo) | 4S 3000 |
4S 5000mAh 좋은 상표 2개 (하나 충전하는 동안 하나로 날림) | 국내에서 사기를 추천해요. 리튬 배터리는 비행기에 싣기 어려워 해외 배송이 늦거나 막혀요 ⚠ (특송사 위험물 규정). 네이버·xcopter "4S 5000" 🔎 | 단자는 XT60으로 맞추기 |
| 충전기 | 밸런스 충전기 1 |
ISDT·ToolkitRC급 — 약 10만~16만 원 ⚠ (2026-11-17 조사) | 국내 드론 가게 🔎 | 싼 충전기를 쓰면 불이 날 수 있어요. 여기서 아끼지 않기 |
| 조종기 | RadioMaster Pocket (ELRS) — 129,000원 ✅ (xcopter, 2026-11-17 조사) | 같은 것으로 충분해요 (나중에 Boxer, TX16S ⚠) | ✅ 국내 판매 | 2.4GHz ELRS |
| 수신기 | ELRS 수신기 — 19,800원 ✅ (xcopter) | 같은 것 | ✅ | 조종기와 같은 ELRS |
| 선·단자·공구 | XT60 단자, 수축 튜브, 케이블 타이, 3M 양면 폼, 나사 풀림 방지제 — 약 2만~3만 원 ⚠ | 같음 | 디바이스마트·쿠팡 🔎 | — |
| 납땜 인두 | 6,860원 ✅ (2026-11-17 조사) | 온도 조절형 82,440원 ✅ | ✅ | XT60을 납땜할 때 필요해요 |
6-3. AI 쪽
| 부품 | 가장 싼 길 | 가장 좋은 길 | 한국에서 사기 | 주의 |
|---|---|---|---|---|
| AI 칩 | Raspberry Pi Zero 2 W — 약 $15 |
Raspberry Pi 5 4GB — 정가 $85 (2026-04에 $70 → $85로 오름, 10월에도 같음) 🔎 Tom's Hardware ≈ 12.3만 원 + 배송. 해외에서 산 사람이 들은 값은 약 16.7만 원. 8GB는 필요 없어요 (정가 $125~130, 시중 약 $180 — 메모리 값이 올라서, 2026-10) | 디바이스마트에 Pi 5 4GB 판매 페이지 있음 (가격은 확인 못 함 🔎). 6.6만 원 넘게 사면 배송비 무료 | Pi 5는 5V 5A 전원이 필요해요 |
| 거리 센서 (라이다) | RPLIDAR C1 (360°, 12m) — DFRobot $69 ≈ 10만 원 🔎, Waveshare $79.99, Yahboom $99 | 같음 (학습한 입력이 360° 72칸이라 이것과 맞아요) | 국내 판매처를 찾지 못함 ⚠ (디바이스마트 "RPLIDAR" 검색 🔎) | USB로 칩에 꽂아요 |
| 칩 전원 (5V BEC) | 5V 3A 강압 모듈 — 약 5천~1만 원 ⚠ | 5V 5A BEC (Pi 5용) — 약 1만~2만 원 ⚠ | 디바이스마트 "5V 5A BEC" 🔎 | 비행 보드 전원과 따로 써요 |
| 카메라 | 필요 없음 | Pi Camera Module 3 (나중에 사진 학습을 할 때) | 디바이스마트에 있음 (가격 확인 못 함 🔎) | 촬영하면 법 확인 (3장) |
| 텔레메트리 무전기 | 빼요 → Pi 와이파이로 대신 | Holybro SiK V3 433/915MHz 🔎 | 한국에서 쓸 수 있는 대역인지 확인 못 함 ⚠ | 3장 무선 장비 |
6-4. 해외 직구할 때
- 관세와 부가세 ✅ (토스뱅크, 정책 브리핑 등):
- 물건값이 150달러 이하면 세금이 없어요. 미국에서 특송으로 받으면 200달러까지 괜찮아요.
- 이 한도를 넘으면 초과한 부분이 아니라 전체 금액에 세금이 붙어요.
- 같은 날 같은 가게에서 산 것은 합쳐서 계산될 수 있어요. 그러니 나눠 사기는 날을 바꿔서 하세요.
- 배송 시간 ⚠ (보통 이 정도라는 짐작):
- 알리익스프레스: 1~3주
- GetFPV(미국): 1~2주
- Holybro 공식 몰: 1~2주
- 국내: 1~3일
- 부품 하나라도 빠지면 못 날아요. 그래서 처음 한 번은 국내 가게나 키트 하나로 몰아서 사는 것이 실수가 적어요.
7. 사는 목록 표 (그대로 장바구니에 담을 수 있게)
7-1. 가장 싼 연습 세트 — 약 60만~85만 원 ⚠
| # | 부품 | 개수 | 대략 값 | 살 때 확인할 것 |
|---|---|---|---|---|
| 1 | 장난감 연습 드론 | 1 | 2만~3만 원 ⚠ | 프롭 보호대가 있는 것 |
| 2 | F450 키트 (프레임, 2212 920KV 모터, 30A ESC, 1045 프롭) | 1 | 9.5만~13만 원 🔎 | 모터가 920KV인지 (4S용), ESC가 2~4S인지, PDB(전원 분배판)가 들어 있는지 |
| 3 | 여분 프롭 1045 (CW·CCW 짝) | 2세트 | 1만 원 ⚠ | 모터 축 지름과 프롭 구멍이 맞는지 |
| 4 | Matek H743-SLIM V3 또는 Pixhawk 2.4.8 복제 세트 | 1 | 15만~26만 원 🔎 | ArduPilot 지원. 복제품은 2MB 플래시 |
| 5 | M10 GPS + 나침반 (Matek M10Q-5883 등) | 1 | 7만~9만 원 🔎 | 나침반이 들어 있는지, 선 단자가 보드와 맞는지 |
| 6 | 4S 3000~5000mAh LiPo, XT60 | 1~2 | 6.5만~10.5만 원/개 🔎 | 국내 구매, 무게 (5000mAh는 약 500g ⚠) |
| 7 | 밸런스 충전기 (1~6S) + 충전 가방 | 1 | 5만~9만 원 ⚠ | 4S 밸런스 포트가 있는지 |
| 8 | RadioMaster Pocket + ELRS 수신기 | 1 | 148,800원 ✅ | 둘 다 ELRS 2.4GHz |
| 9 | Raspberry Pi Zero 2 W + microSD 32GB | 1 | 3만~5만 원 ⚠ | 핀 헤더가 납땜된 것(WH)이 편해요 |
| 10 | RPLIDAR C1 | 1 | 10만~14.5만 원 🔎 | 360°, USB 어댑터 포함 |
| 11 | 5V 3A BEC, XT60, 선, 수축 튜브, 케이블 타이, 폼 테이프 | 1 | 2만~3만 원 ⚠ | — |
| 12 | 납땜 인두 (없으면) | 1 | 6,860원 ✅ | — |
7-2. 성능 좋은 세트 — 약 130만~170만 원 ⚠ (+ 관세)
| # | 부품 | 개수 | 대략 값 | 살 때 확인할 것 |
|---|---|---|---|---|
| 1 | PX4 Dev Kit X500 v2 (Holybro 공식) | 1 | $507.99 ≈ 74만 원 🔎 + 관세·부가세 | 상자에 Pixhawk 6C, M10 GPS, PM02, 모터, ESC, 프롭이 다 들었는지 ⚠ (따로 사면 X500 ARF $330 + 6C 세트 $263으로 더 비싸요) |
| 1' | (따로 산다면) X500 V2 ARF + Pixhawk 6C 세트 | 각 1 | 29만 |
— |
| 2 | 여분 프롭 1045 | 2세트 | 2만 원 ⚠ | — |
| 3 | 4S 5000mAh LiPo, XT60 | 2 | 13만~21만 원 🔎 | 국내 구매 |
| 4 | 좋은 충전기 (ISDT·ToolkitRC급) + 충전 가방 | 1 | 10만~16만 원 ⚠ | — |
| 5 | RadioMaster Pocket + ELRS 수신기 | 1 | 148,800원 ✅ | — |
| 6 | Raspberry Pi 5 4GB + 공식 쿨러 + microSD 64GB | 1 | 16만~20만 원 ⚠ | 8GB 말고 4GB |
| 7 | RPLIDAR C1 | 1 | 10만~14.5만 원 🔎 | — |
| 8 | 5V 5A BEC + 선 | 1 | 2만~3만 원 ⚠ | — |
8. 조립 — 순서와 선 잇는 자리
X500 V2 + Pixhawk 6C 기준으로 썼어요. F450 + 다른 보드도 이름만 다르고 순서는 같아요. 조립과 설정이 다 끝날 때까지 프롭은 끼우지 않아요. 가장 흔한 사고가 프롭을 끼운 채 설정하다 모터가 도는 거예요.
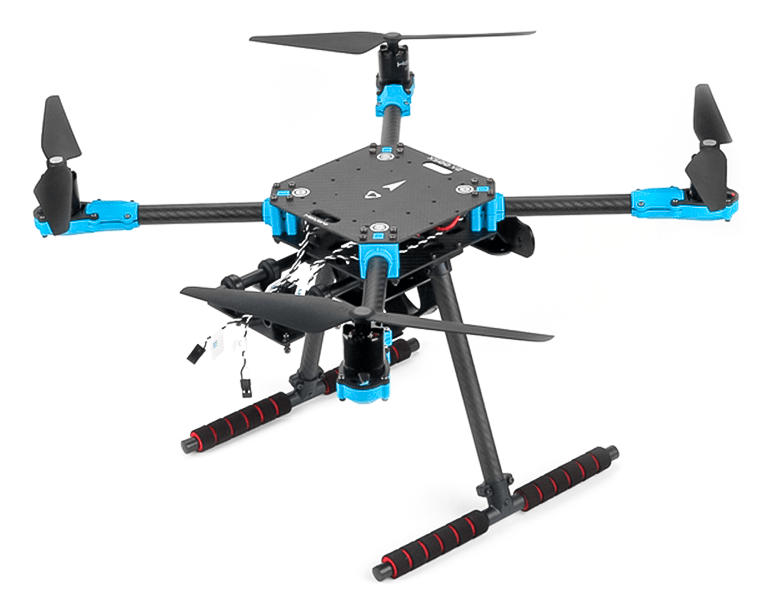
8-1. 몸통 (1~2시간)
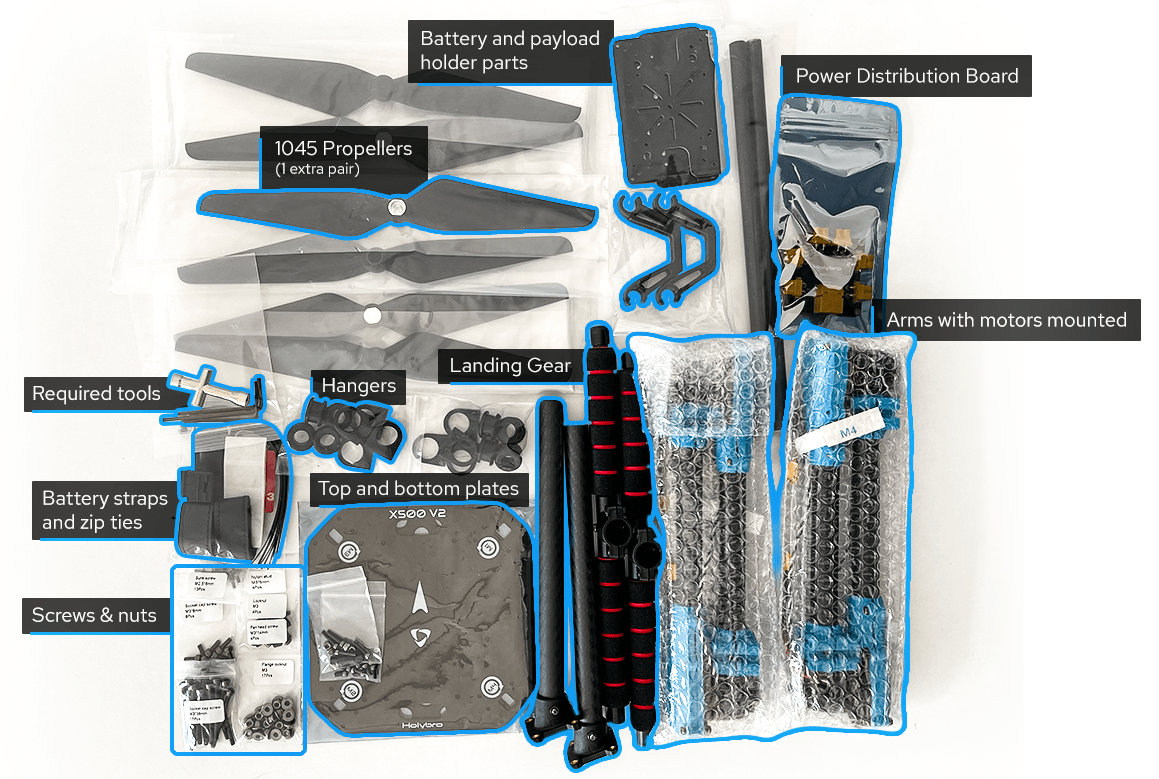
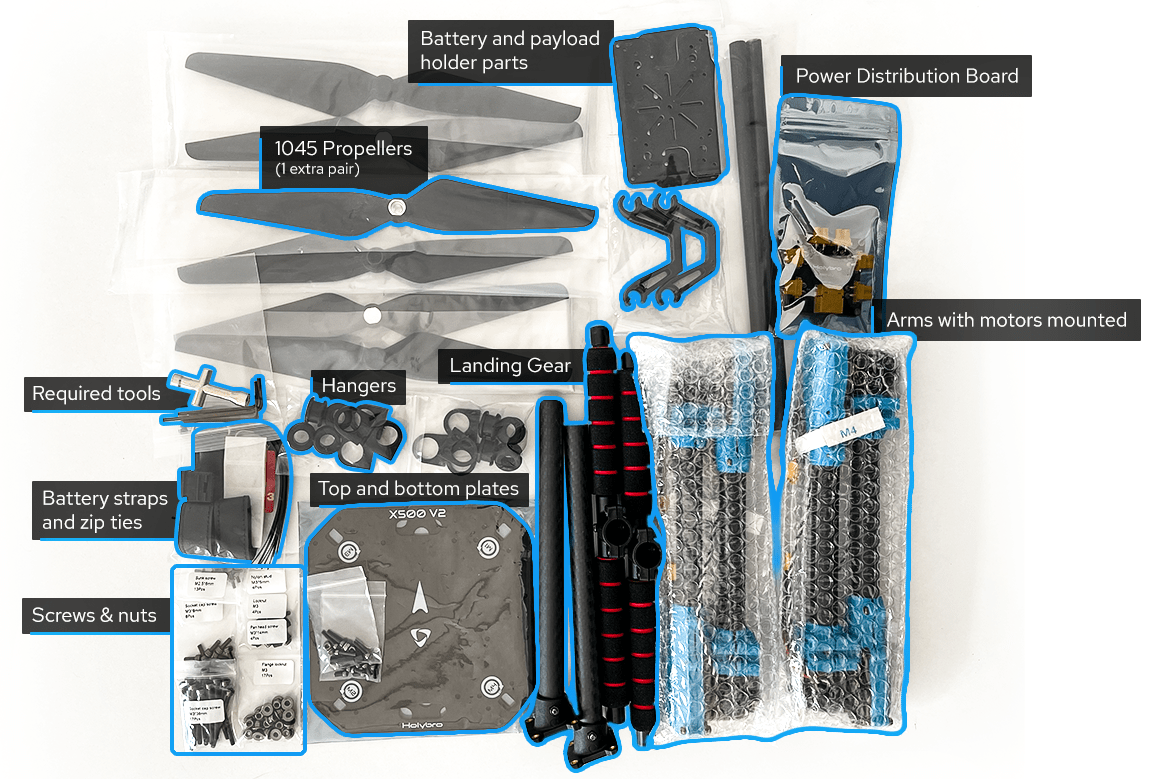
- 상자 속 부품이 설명서 목록과 맞는지 먼저 확인해요. 나사는 작은 그릇에 종류별로 나눠 두세요.
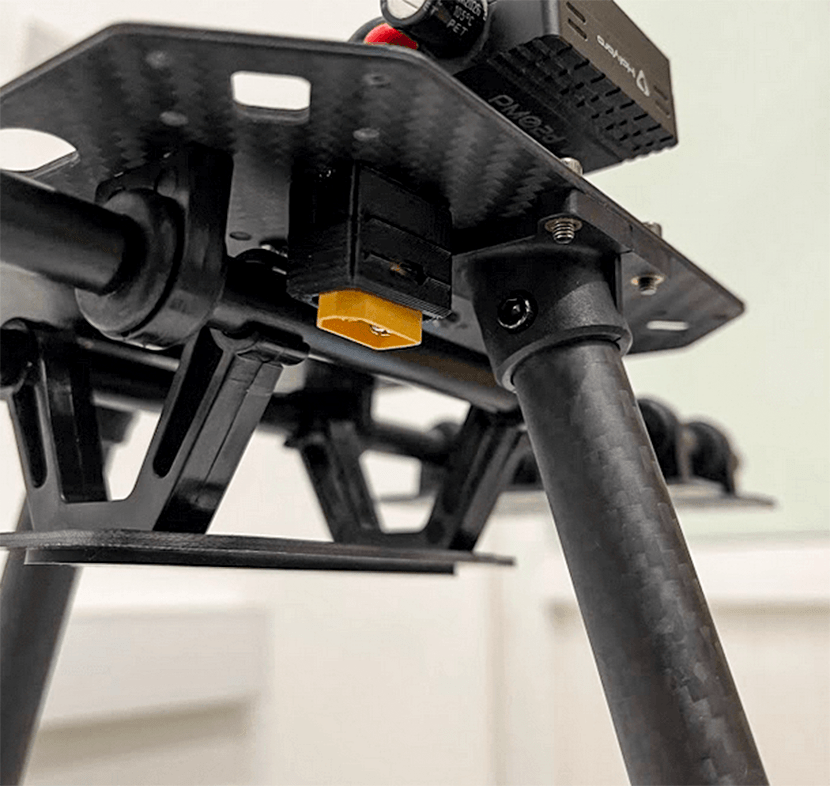
- 아래 판에 다리 2개를 끼워요 (아래 사진).
- 팔 4개를 판 사이에 끼우고 나사로 조여요.
- 모터 색 표시(또는 CW·CCW 글씨)를 보고 자리를 맞춰요.
- 앞오른쪽과 뒤왼쪽은 반시계(CCW), 앞왼쪽과 뒤오른쪽은 시계(CW) 방향이에요 ✅.
- 위 판을 덮고, 나사 풀림 방지제를 조금씩 발라 조여요. 진동 때문에 나사가 풀려요.
- 배터리 받침과 벨크로 끈을 아래쪽에 달아요.
8-2. 전기 (1~2시간) — 어디에 무엇을 꽂나
| 무엇에서 | 무엇으로 | 선 | 주의 |
|---|---|---|---|
| 배터리 | XT60 → PM02 전원 모듈 | 굵은 빨강·검정 | 빨강은 +, 검정은 −. 거꾸로 꽂으면 바로 타요 |
| PM02 | 전원 분배판 (ESC 4개로) | 굵은 선 | X500 V2는 판에 이미 붙어 있어요 |
| PM02 | Pixhawk POWER1 | 6핀 선 (상자에 들어 있음) | 보드는 이 선으로만 전기를 받아요 |
| ESC 1~4 신호선 | Pixhawk MAIN OUT 1~4 (또는 I/O PWM OUT) | 3가닥 (흰색·노랑이 신호) | 번호 = 모터 번호: 1 앞오른쪽, 2 뒤왼쪽, 3 앞왼쪽, 4 뒤오른쪽 (ArduPilot 쿼드 X) ✅ |
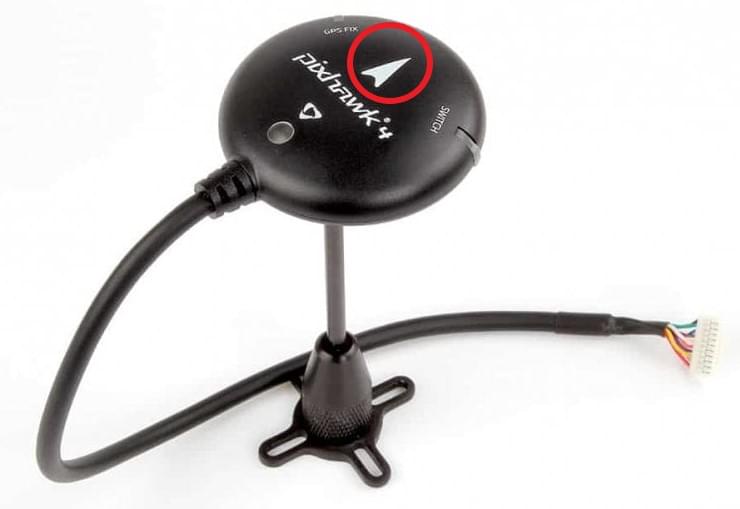
| GPS | Pixhawk GPS1 | 10핀 선 | GPS 화살표가 드론 앞을 보게 해서 기둥 위에 달아요 |
| ELRS 수신기 | Pixhawk TELEM1 (UART) 또는 RC IN | 4가닥 | ELRS는 UART(CRSF)가 좋아요. TELEM1에 꽂으면 SERIAL1_PROTOCOL=23 ⚠ |
| 라즈베리파이 | Pixhawk TELEM2 | 3가닥: TX↔RX 엇갈리게, GND↔GND | Pi 핀 8(TX) → 보드 RX, Pi 핀 10(RX) → 보드 TX, Pi 핀 6 → GND. 빨강(5V) 선은 잇지 않아요 |
| 5V BEC | 라즈베리파이 전원 | 배터리 → BEC → Pi USB-C (또는 GPIO 5V 핀) | 비행 보드와 따로 |
| RPLIDAR C1 | 라즈베리파이 USB | USB 선 | 라이다 앞 표시가 드론 앞을 보게 해요. 프롭보다 높거나 낮게 달아 날개를 재지 않게 해요 |
8-3. 설정 (컴퓨터, 1~2시간) — 프롭 없이
- PC에 Mission Planner(무료, ardupilot.org)를 설치하고 보드를 USB로 연결해요.
- Install Firmware에서 ArduCopter를 고르고 올려요.
- Mandatory Hardware에서 차례로 해요:
- Frame Type: Quad, X
- Accel Calibration: 수평으로 놓고 6면 돌리기
- Compass: 드론을 들고 모든 방향으로 굴리기
- Radio Calibration: 조종기 스틱을 끝까지 다 움직이기
- ESC Calibration
- Flight Modes: 스위치 하나에 Stabilize / Loiter / RTL
- Failsafe:
- 배터리가 낮으면 RTL(출발한 곳으로 돌아오기)
- 조종기 신호가 끊겨도 RTL
- Motor Test (프롭 없이!): 1~4번 모터가 8-2 표의 자리와 돌리는 방향대로 도는지 확인해요. 거꾸로 도는 모터는 ESC 선 3가닥 중 2가닥을 바꿔 꽂아요.
- 울타리(Fence):
FENCE_ENABLE=1- 반지름 30m
- 높이 15m (처음엔 좁게)
8-4. 첫 손 비행 (AI 없이)
- 넓은 운동장에서, 사람 없을 때, 바람 약할 때 해요.
- 프롭을 끼워요. CW 프롭은 CW 모터에, 조임 방향 표시를 확인하세요.
- Stabilize에서 50cm만 띄웠다가 내려요. 10번 반복해요.
- Loiter(GPS로 제자리 멈춤)에서 손을 놓아도 잘 버티는지 봐요.
- RTL 스위치를 켜서 돌아오는지 봐요.
- 비행 뒤 모터가 뜨거운지 손등으로 대 보고, 나사가 풀렸는지도 확인해요.
9. AI 넣기 — 라즈베리파이 준비부터 첫 시험까지
9-1. 라즈베리파이 준비 (PC에서 30분)
- Raspberry Pi Imager(무료)로 microSD에 **Raspberry Pi OS Lite (64-bit)**를 구워요. 굽기 전 ⚙ 설정에서 아래를 미리 정해요:
- 사용자 이름과 비밀번호
- 와이파이
- SSH 켜기
- 이름
drone
- Pi를 켜고 PC에서
ssh 사용자이름@drone.local로 들어가요. - 시리얼 포트를 켜요:
sudo raspi-config→ Interface → Serial Port- 로그인 셸은 아니요, 하드웨어는 예
- 다시 켜요.
- 프로그램을 설치해요:
python3 -m venv ~/drone && source ~/drone/bin/activate pip install onnxruntime pymavlink numpy pyserial- RPLIDAR C1을 읽는 라이브러리는 실기를 앞두고 맞춰 둘게요 ⚠ (C1은 예전 A1과 통신 속도가 달라요).
9-2. 파일 옮기기
- 와이파이: PC에서
scp 장애물피하기.onnx 칩에서_돌리기.py 사용자이름@drone.local:~/drone/ - USB 메모리: 두 파일을 메모리에 넣고 Pi에 꽂은 뒤
cp /media/.../장애물피하기.onnx ~/drone/ - 다시 학습하면 이 파일 하나만 바꿔 넣으면 끝이에요.
9-3. 비행 보드 쪽 설정 (Mission Planner → Config → Full Parameter List)
| 값 | 뜻 |
|---|---|
SERIAL2_PROTOCOL = 2 |
TELEM2로 Pi와 MAVLink(드론 말)로 대화 |
SERIAL2_BAUD = 921 |
빠르기 921600 |
PRX1_TYPE = 2 ⚠ |
Pi가 보내는 라이다 거리를 보드도 받음 → 보드 자체 피하기가 AI와 별개로 한 겹 더 지켜 줌 |
AVOID_ENABLE = 7 ⚠ |
보드 자체 피하기 켜기 |
OA_TYPE = 1 ⚠ |
BendyRuler (보드에 들어 있는 길 돌아가기) |
FENCE_ENABLE = 1 |
울타리 |
- ⚠ 이름은 ArduPilot 버전마다 조금 다를 수 있어요. 실기 전에 PC 시뮬(SITL)에서 같은 값을 먼저 넣어 시험할게요.
9-4. 첫 AI 시험 — 4단계로 천천히
- 책상 위 (프롭 없음): Pi에서
python 칩에서_돌리기.py --시험을 실행하고, 라이다 앞에서 상자를 움직여요. 화면에 "왼쪽으로 피함" 같은 명령이 나오는지 봐요. 모터는 돌지 않아요. - PC 시뮬과 연결: 같은 Pi 프로그램을 PC의 ArduPilot SITL(위 「가상 시뮬레이션 실행」)에 연결해 가상 장애물 사이를 날려요. 실기와 같은 코드를 써요.
- 줄 묶고 낮게:
- 드론을 무거운 것에 3
5m 줄로 묶고, 12m 높이에서 해요. - Loiter로 띄운 뒤 GUIDED로 바꾸면 AI가 조종해요.
- 속도는 1m/s 이하로 묶어요.
- 이상하면 바로 Loiter 스위치로 되돌려요 (사람이 다시 잡아요).
- 드론을 무거운 것에 3
- 넓은 곳에서 상자 장애물:
- 종이 상자를 세워 두고 목표점까지 가게 해요.
- 속도는 2m/s까지만 올려요.
- 매번 로그(비행 보드 SD 카드)를 PC로 가져와요. 다시 학습할 때 실제 데이터로 써요.
10. 호환 규격 — 처음부터 이렇게 사면 나중에 하나씩 바꿔 끼울 수 있어요
핵심은 하나예요. 부품 사이의 "연결 방식"을 처음부터 표준으로 맞추면, 나중에 한 부품만 바꿔도 나머지는 그대로 쓸 수 있어요.
| 무엇 | 처음부터 맞출 표준 | 왜 | 바꿀 때 같이 바꿔야 하는 것 |
|---|---|---|---|
| 프레임 크기 | 450~500mm급 (모터 대각선 길이), 10인치 프롭이 들어가는 것 | 이 크기라야 라즈베리파이, 라이다, 5000mAh 배터리를 싣고도 여유가 있어요. F450과 X500 둘 다 이 급이라 모터·프롭·보드를 그대로 옮겨 달 수 있어요 | 프레임만 바꾸면 끝. 모터 나사 구멍은 16×19mm M3인지 확인 ⚠ (2212·2216 모터가 흔히 이 간격) |
| 배터리 전압 | 처음부터 4S (14.8V) | 3S로 시작해 4S로 바꾸려면 모터(KV), ESC, 충전기까지 다 바꿔야 해요. 4S로 시작하면 배터리 용량만 바꾸면 돼요 | 없음 (용량만 바꿀 땐 무게만 확인) |
| 배터리 단자 | XT60 | 거의 모든 450~500급 부품이 XT60이에요. 단자를 통일하면 배터리, 충전기, 전원 모듈을 아무거나 섞어 쓸 수 있어요 | — |
| 모터 ↔ 프롭 짝 | 4S + 10인치(1045) 프롭 + 880~920KV 모터 | KV는 "1볼트에 몇 바퀴"라는 뜻이에요. 전압을 올리면 KV를 낮춰야 모터가 타지 않아요. 3S라면 1000KV가 맞아요 | 모터를 바꿔도 4S·10인치·900KV 근처면 ESC와 프롭은 그대로 써요 |
| ESC | 30A, 2~4S 지원, DShot 지원이면 더 좋음 | 2212에서 2216으로 모터를 키워도 30A면 넉넉해요 | — |
| 비행 보드 | ArduPilot 공식 지원 목록에 있는 보드 + JST-GH 단자 (Pixhawk 표준) | 지원 보드끼리는 설정 파일(파라미터)을 거의 그대로 옮길 수 있어요. GH 단자면 GPS, 수신기, Pi 선을 그대로 꽂아요 | Pixhawk 2.4.8 복제품은 옛날 DF13 단자라 6C로 바꾸면 선이 안 맞아요 ⚠ → 싸게 시작하더라도 GH 단자 보드(Matek H743, Pixhawk 6C 등)를 추천해요 |
| GPS | M10 + 나침반, Pixhawk 표준 10핀 GH | 보드를 바꿔도 그대로 꽂아요 | — |
| 조종기·수신기 | ELRS 2.4GHz | 조종기 하나로 연습 드론 시뮬부터 진짜 드론까지 다 써요. 수신기는 2만 원이라 드론마다 하나씩 달아요 | — |
| AI 컴퓨터 연결 | 비행 보드와는 UART(TELEM2) + MAVLink, 라이다는 USB, 전원은 따로 5V BEC | Pi Zero 2 W와 Pi 5는 핀 자리가 같아서 선을 그대로 옮겨 꽂아요. 학습 파일(onnx)도 그대로 돌아요. 나중에 젯슨 같은 더 센 칩으로 바꿔도 같은 방식이에요 | Pi 5로 바꾸면 BEC를 5A로 (Zero 2 W는 3A) |
| 거리 센서 | 360° 라이다, USB (RPLIDAR C1급) | AI가 배운 입력이 "360°를 72칸"이라 같은 모양이면 바꿔도 다시 학습하지 않아요 | 재는 거리가 달라지면 (12m → 40m) 학습을 한 번 더 ⚠ |
| 붙이는 자리 | 판에 나사 구멍이나 10mm 레일이 있는 프레임 | Pi, 라이다, BEC를 나사로 단단히 달 수 있어요. 양면테이프는 진동에 떨어져요 | — |
처음부터 사기 좋은 "바꿔 끼우기 쉬운" 싼 조합 (7-1을 조금 바꾼 것):
- F450 키트: 모터 920KV, ESC 30A 2~4S
- 비행 보드: Matek H743-SLIM V3 (GH 단자, ArduPilot ✅)
- M10 GPS (나침반 포함)
- 배터리 4S + XT60
- 조종기: ELRS
- AI 칩: Pi Zero 2 W (TELEM2 UART)
- 라이다: RPLIDAR C1 (USB)
→ 이렇게 사면 11장의 업그레이드를 부품 하나씩 할 수 있어요.
11. 업그레이드 순서 — 무엇부터 바꾸면 효과가 큰가
| 순서 | 무엇을 | 언제 | 대략 값 | 얻는 것 | 같이 바꿀 것 |
|---|---|---|---|---|---|
| 1 | GPS + 나침반 (복제 M8N → M10 + 좋은 나침반) | 손 비행할 때 Loiter에서 제자리를 못 지키고 빙빙 돌거나 미끄러지면 바로 | 7만~9만 원 🔎 | 가장 싸고 효과가 가장 커요. "멀리 날아가 버리는" 사고는 대부분 GPS·나침반 탓이에요. AI도 목표 방향을 GPS로 알아서 AI가 똑똑해지는 효과도 있어요 | 없음 (같은 GH 10핀) |
| 2 | 배터리 2개째 + 좋은 충전기 | 연습 시간이 모자라거나 충전이 불안할 때 | 10만~25만 원 ⚠ | 한 번 나가서 2배 연습해요. 불 날 걱정이 줄어요 | 없음 (4S·XT60이면) |
| 3 | 비행 보드 (복제품·F405 → Pixhawk 6C) | 진동 경고가 뜨거나, 센서 오류로 이륙이 안 될 때 | 32만~49만 원 🔎 | 센서가 두 겹이고 진동을 줄이는 받침이 있어 덜 흔들려요. 오래 믿고 쓸 수 있어요 | GH 단자 보드였다면 선은 그대로, 설정값은 옮겨 넣기 |
| 4 | AI 칩 (Pi Zero 2 W → Pi 5 4GB) | 나중에 카메라 학습이나 더 큰 AI를 넣을 때 (지금 AI는 Zero로 충분해요 ⚠) | 12만~17만 원 🔎 | 계산이 몇 배 빨라요. 카메라 AI도 돌릴 수 있어요 | 5V BEC를 5A로 |
| 5 | 모터·프롭 (2212 → 2216, 좋은 프롭) | Pi, 라이다, 큰 배터리를 다 달고 비행 시간이 10분 아래로 떨어질 때 | 10만~20만 원 ⚠ | 무거워도 여유 있게 떠요. 날 수 있는 시간이 늘어요 | 4S·900KV 근처면 ESC·프롭 그대로 |
| 6 | 프레임 (F450 → X500 V2) | 부품을 더 달 자리가 없거나 팔이 부러졌을 때 | 프레임만 $123 ≈ 18만 원 🔎 | 탄소 팔이라 가볍고 단단해요. 레일에 Pi와 라이다를 깔끔하게 달아요 | 모터, 보드, 배터리를 그대로 옮겨 달아요 |
- 한 번에 하나씩만 바꾸세요. 바꾼 다음에는 8-4의 손 비행을 다시 해요. 그래야 뭐가 좋아졌는지(또는 나빠졌는지) 알 수 있어요.
- 바꾸기 전과 후의 비행 로그를 남겨 두면 다음 학습에 써요.
12. 내가 할 일 (체크리스트)
13. 아직 못 미치는 곳 (솔직하게)
- 한국 가게 가격을 거의 확인하지 못했어요. 디바이스마트, 쿠팡, 11번가, 네이버 가격은 검색어만 적었어요. 11번가 Pixhawk 6C 48.9만 원도 들은 값이고, 직접 열어 보지는 않았어요.
- 알리익스프레스 가격은 검색에 나오지 않았어요. 복제 보드 값은 eBay 기준이라 실제로는 더 쌀 수 있어요.
- 법 내용(무게별 자격, 기체 신고, 촬영 허가)은 원문을 열어 보지 않았어요 ⚠.
- 433·915MHz 무전기를 한국에서 써도 되는지 확인하지 못해서 목록에서 뺐어요.
- PX4 Dev Kit X500 v2 상자 안에 무엇이 들었는지는 원문으로 확인하지 못했어요 ⚠.
- 9-3의 파라미터 이름(PRX1_TYPE, AVOID_ENABLE, OA_TYPE)과 RPLIDAR C1 라이브러리는 PC 시뮬에서 직접 시험한 뒤 확정할게요.
칩에서_돌리기.py(파이에서 도는 프로그램)는 학습이 끝난 뒤 공개해요.- Pi Zero 2 W로 1초에 10번 충분히 돈다는 것은 계산상 짐작이에요. 실기로 재 보지 않았어요.
- 빠르기 표(4장)와 배송 기간은 보통 그렇다는 짐작이에요.
출처
- 가격:
- Pixhawk 2.4.8 세트: eBay.de, eBay.com, reach.dog
- Matek H743: KiwiQuads SLIM V3, reach.dog WING V3, 3DXR
- 그 밖의 값(X500 키트, Pixhawk 6C 세트, F450 키트, 4S 배터리, M10 GPS, RPLIDAR C1, Pi 5)은 2026-11-18 웹 검색 결과 요약이에요 (Spexdrone, NewBeeDrone, Holybro, hobbydrone, balticdrones, EpicFPV, reach.dog, DFRobot, Waveshare, Tom's Hardware).
- xcopter 가격은 2026-11-17에 xcopter.com에서 찾은 값이에요.
- 텔레메트리 주파수: PX4 문서 텔레메트리, Holybro SiK
- 관세: 토스뱅크 해외 직구 관세, 정책 브리핑, tilnote 합산 과세
- 실물 사진: PX4 User Guide v1.15 (CC BY 4.0) https://docs.px4.io/v1.15/en/frames_multicopter/holybro_x500V2_pixhawk5x.html
- 실물 3D: Holybro 공식 CAD는 라이선스 표기가 없어 공개 사이트에는 넣지 않고, 시뮬이 깔린 PC에서 열 때만 보여요. 프롭 모양은 PX4-gazebo-models (BSD-3)